项目 / 已完成
智慧作业车辆通信与测试
ROS 2 通信节点 · 实测上线
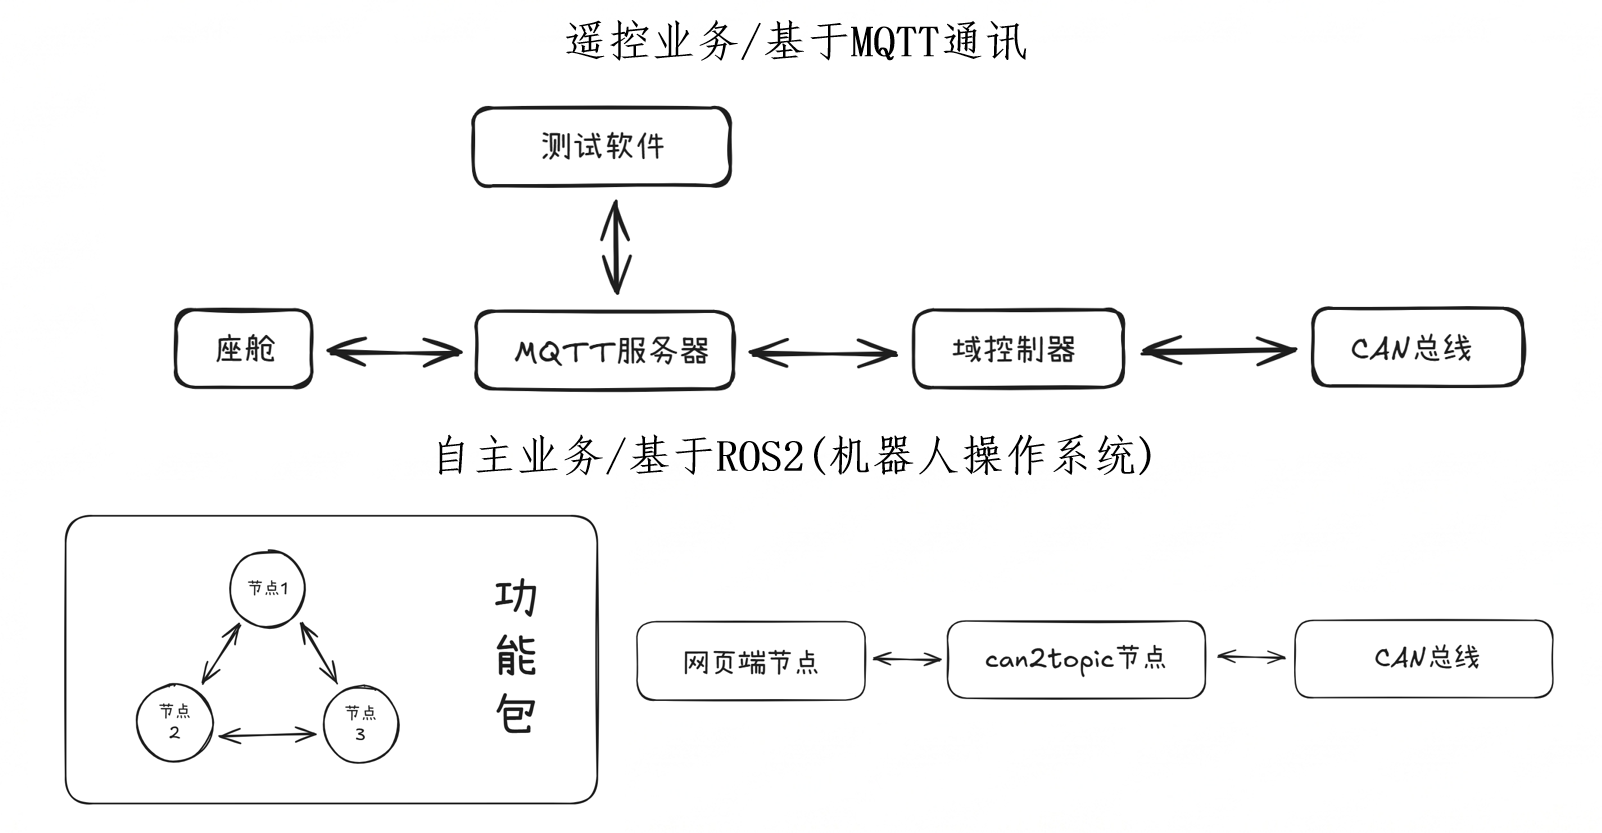
在企业实习中完成双向 MQTT 模拟测试工具、机型适配与 ROS 2 通信中转节点。
开发交付
完成网页端与 CAN 端之间的消息处理与转发
调试工具
MQTT 服务连接、模拟发送、订阅接收与日志
成果
约四个月企业实习中,交付 双向 MQTT 模拟测试工具;开发网页端与 CAN 端之间的 ROS 2 中转节点,完成实测上线。
我的贡献
- 用 Python/Tkinter 开发测试工具,集中展示连接状态、消息收发与日志,提前定位基础通信问题。
- 编写 ROS 2 消息处理与转发节点,参与车辆现场测试。
- 适配不同机型的 MQTT 程序,通过代码与日志排查并修复缺陷。
工程收获
从开发到联调,明确通信接口、对齐现场状态并保留可复现日志,让问题更容易定位,也让协作更顺畅。