项目 / 进行中
干涉条纹闭环锁定
完成标定与循环控制验证
面向全息光栅制备,把线阵相机采集、相位解调与压电补偿串成闭环。
实验闭环
2026 年 7 月完成整体标定与循环控制
软件工程化
持续推进 Qt/C++ 相机采集与压电控制集成
成果
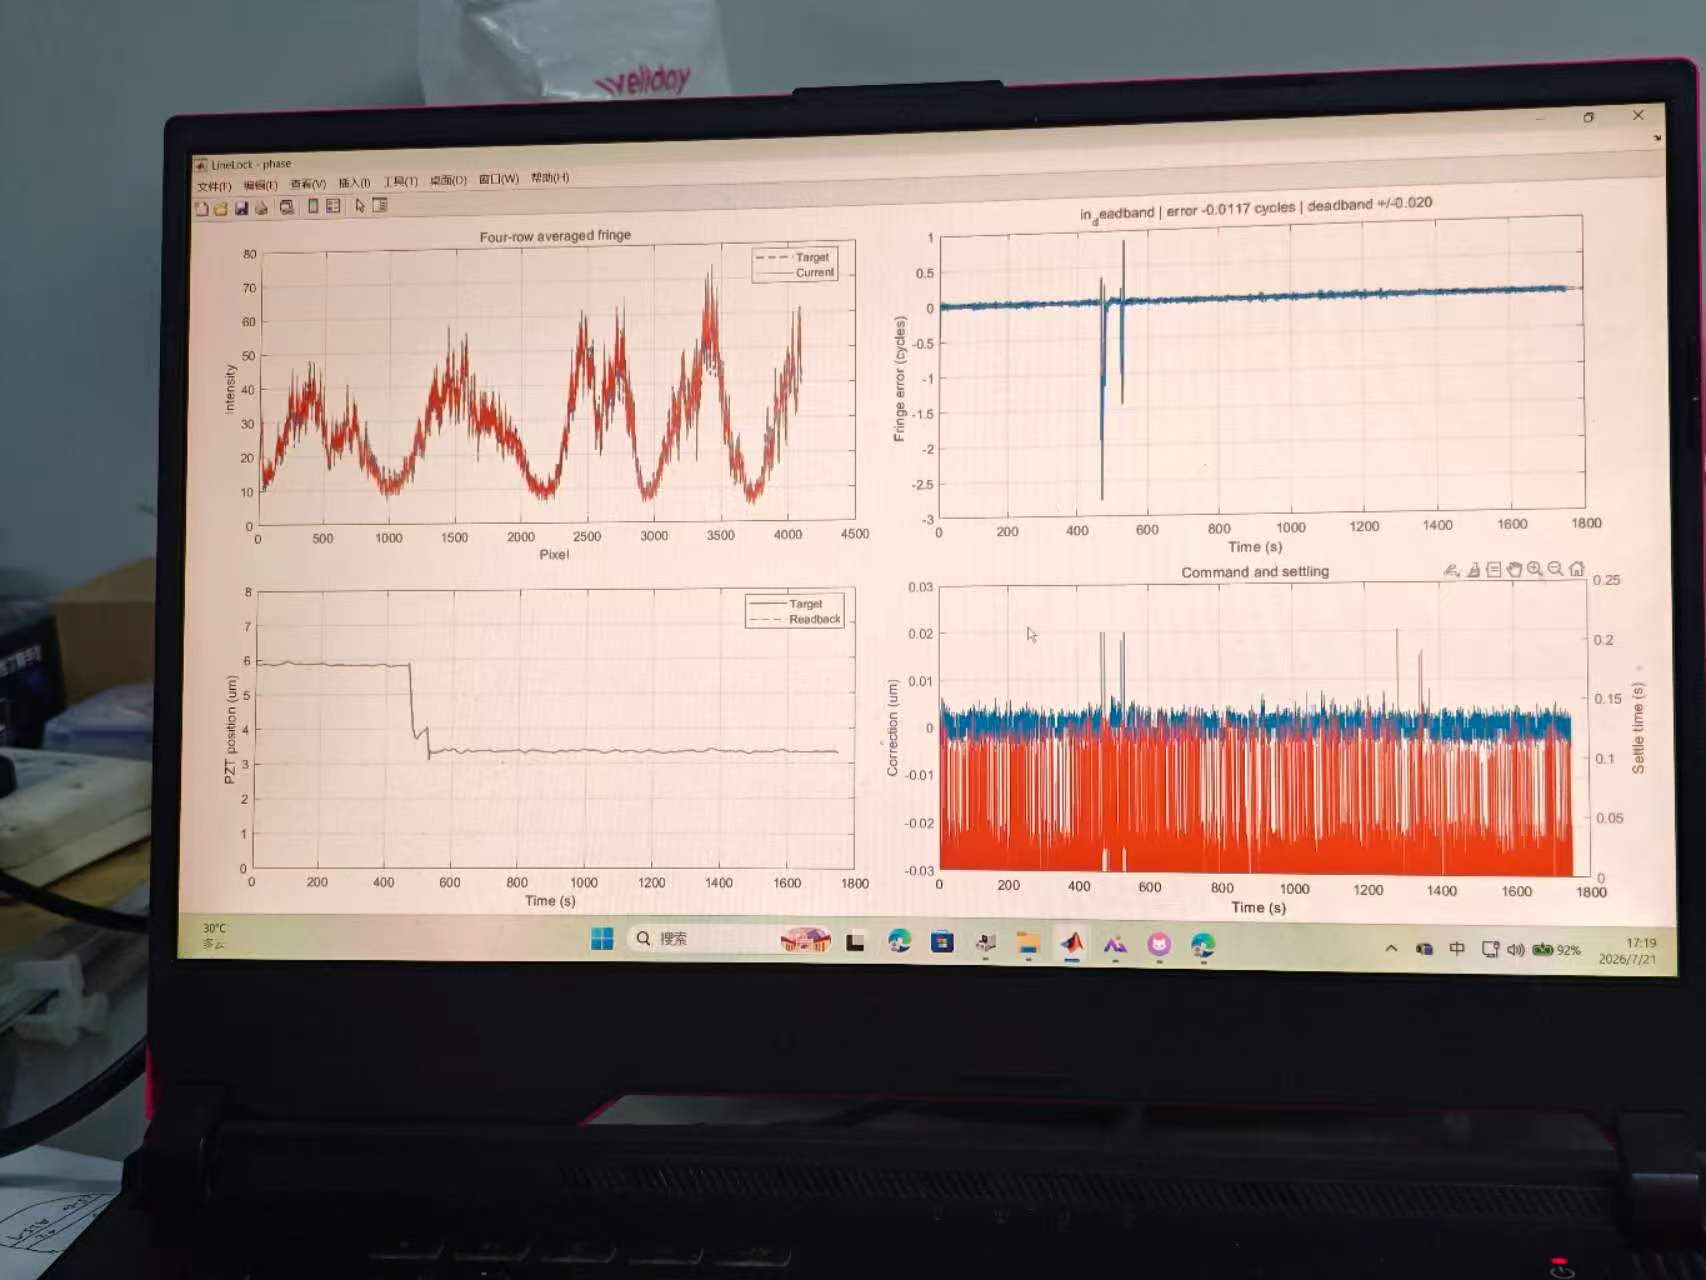
2026 年 7 月完成整体标定与循环控制验证,打通相机采集、相位解调和压电补偿的实验闭环。
问题与方法
全息光栅制备中的环境扰动会使干涉条纹漂移。系统记录参考条纹、提取固定载频,通过标定建立相位变化与压电位移的关系,再根据实时误差反馈补偿。
我的贡献
- 接入线阵相机,调试采集流程并参与标定测试。
- 开发 MATLAB 控制程序,串联采集、解调与补偿循环,参与实验联调。
- 推进 Qt/C++ 桌面程序,集成相机与串口压电驱动。
当前进展
MATLAB 实验闭环已验证,Qt/C++ 迁移与硬件测试仍在推进。锁定精度、响应时间及长期稳定性尚待实测评估。